Vision-AI Wheel Rim Weld Detection System
İZCİ
الكاميرا ترى، والنظام يحلل، وİZCİ يفحص
يكشف منطقة اللحام على الجنط من الصورة الحية ويبلّغ الخط بقرار لحام موجود / غير موجود.
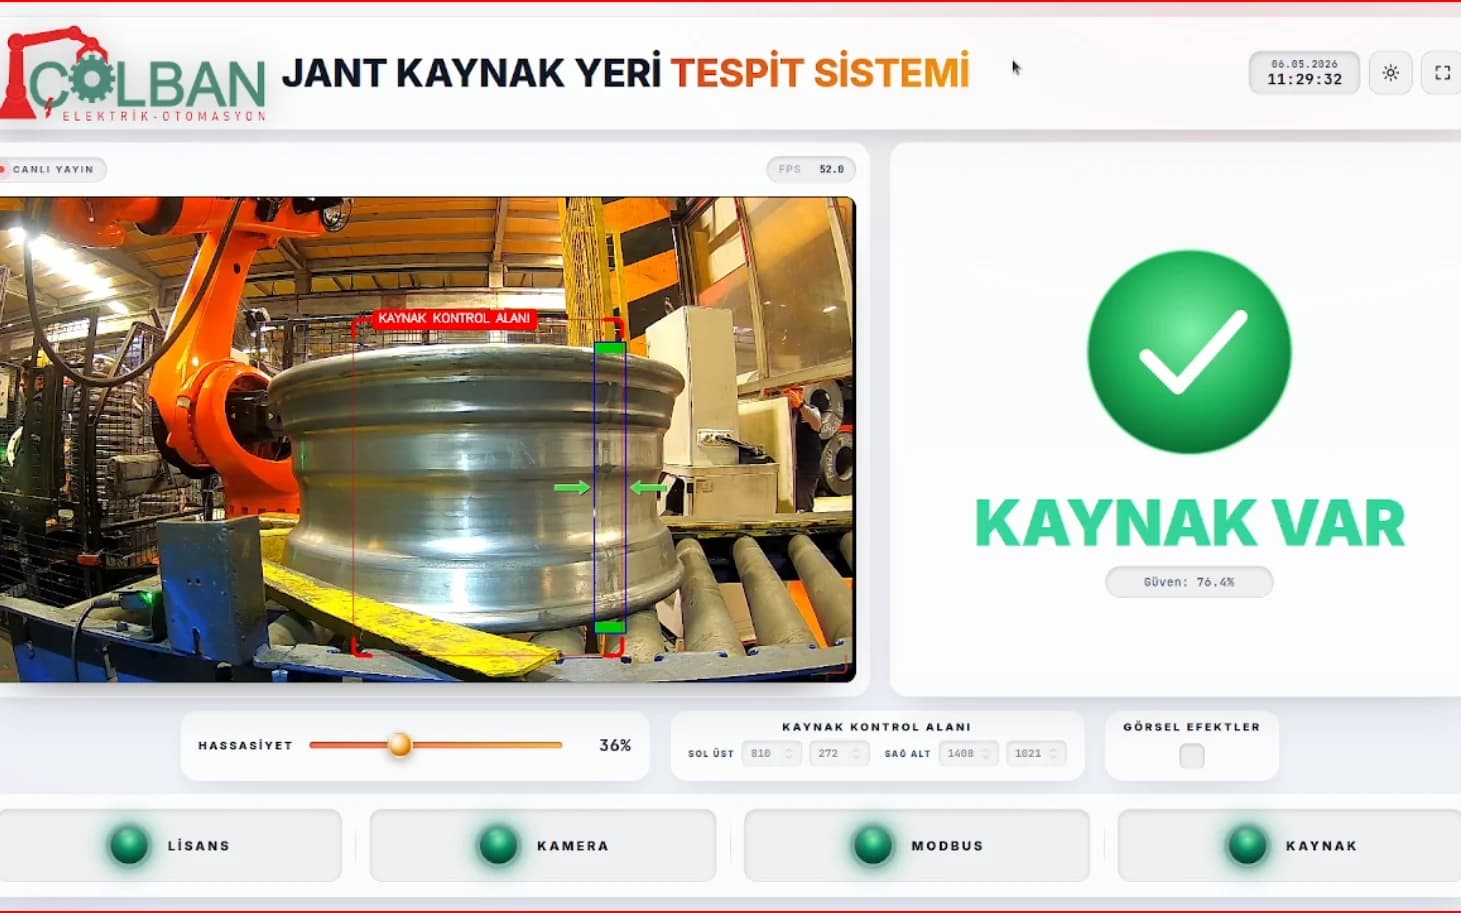
- قرار لحظي: لحام موجود / غير موجود
- على الصورة الحية
- نتيجة بنسبة الثقة
- يُعرض كل قرار رقميًا
- منطقة فحص قابلة للتعديل
- تُغيّر حسب نوع الجنط
- إبلاغ الخط عبر Modbus
- Modbus · PLC
- يستقبل PLC القرار مباشرة
يُخرج İZCİ فحص اللحام في خط إنتاج الجنوط من التقدير البشري. يحلل الصورة الواردة من الكاميرا الصناعية في الوقت الفعلي، ويبحث عن أثر اللحام في منطقة الفحص المحددة، ويعرض قرار "لحام موجود / لحام غير موجود" مع نسبة الثقة على الشاشة. تُرسل النتيجة إلى PLC عبر Modbus. تُضبط الحساسية ومنطقة الفحص من شاشة المشغل فيتكيّف النظام مع أنواع الجنوط المختلفة؛ وتخرج مراقبة الجودة من الاعتماد على المشغل.
كيف يعمل
ثلاث خطوات من الصورة إلى القرار.
- 01
التصوير
تصوّر الكاميرا الصناعية في الخلية الجنط حيًا؛ ومنطقة فحص اللحام محددة على الصورة.
- 02
التقييم
يبحث النموذج عن أثر اللحام في الوقت الفعلي ويصدر قراره مع نسبة الثقة.
- 03
الإبلاغ
تظهر النتيجة على الشاشة وتُرسل إلى PLC عبر Modbus.
المواصفات الفنية
النظام
- مبدأ العمل
- كشف أثر اللحام بمعالجة الصور في الوقت الفعلي ضمن منطقة الفحص
- القرار
- لحام موجود / لحام غير موجود؛ مع نسبة الثقة
- منطقة الفحص
- تُحدد بالإحداثيات على الصورة وتُحفظ
- الحساسية
- تُضبط كنسبة مئوية من شاشة المشغل
- التكامل
- Modbus · PLC
- مجال التطبيق
- خطوط إنتاج الجنوط وخلايا اللحام الروبوتية