Vision-AI Wheel Rim Weld Detection System
İZCİ
La caméra observe, le système analyse, İZCİ contrôle
Détecte la zone de soudure sur la jante à partir de l’image en direct et transmet la décision soudure présente / absente à la ligne.
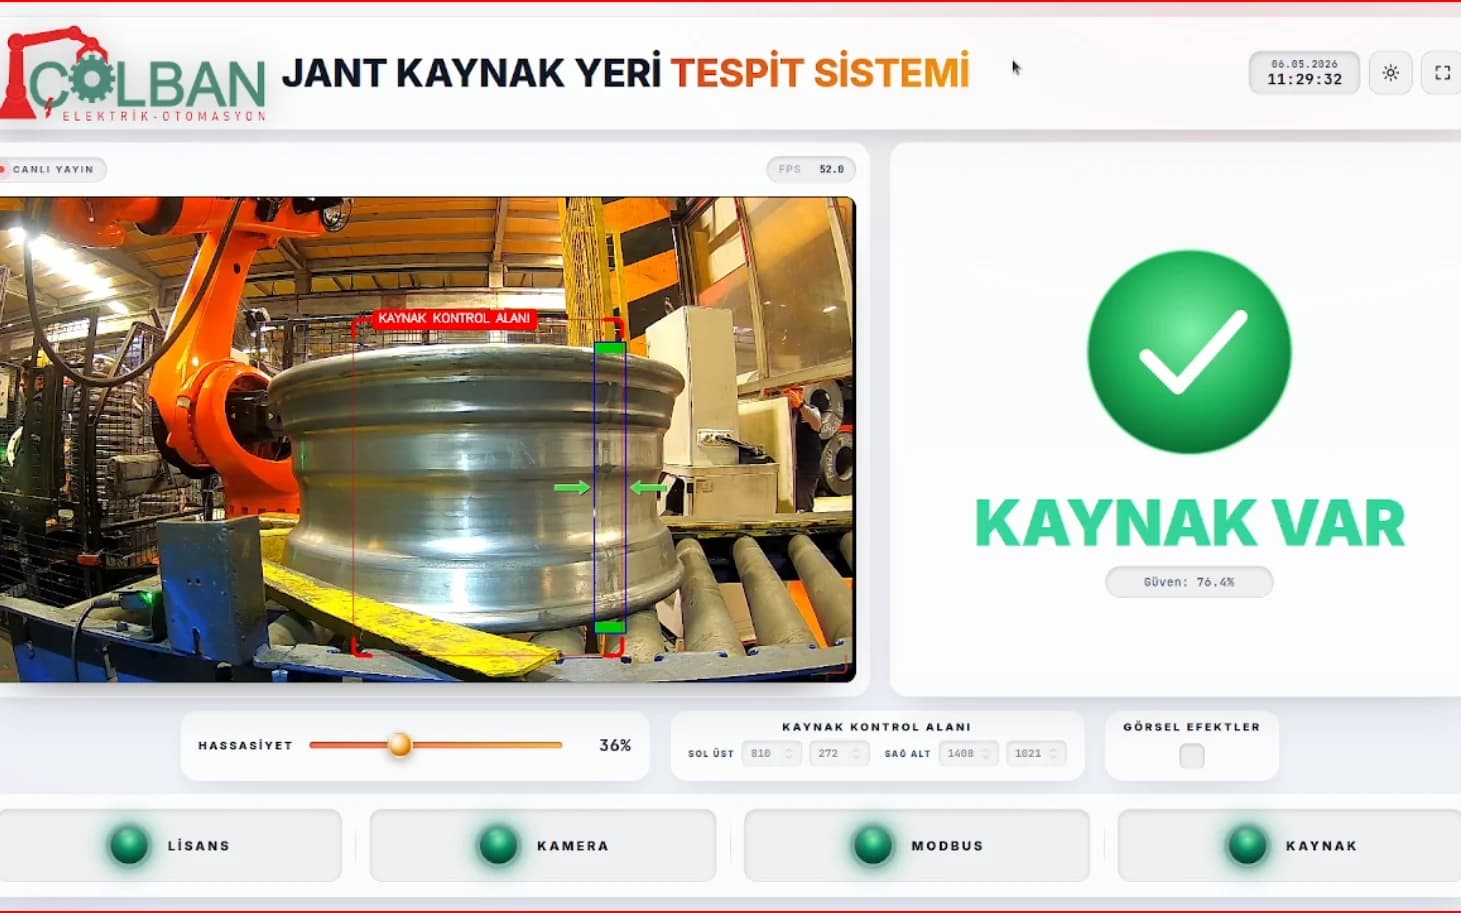
- Décision instantanée soudure présente / absente
- Sur l’image en direct
- Résultat avec taux de confiance
- Chaque décision est affichée avec sa valeur numérique
- Zone de contrôle réglable
- Modifiable selon le type de jante
- Notification à la ligne via Modbus
- Modbus · PLC
- Le PLC reçoit la décision directement
İZCİ élimine le contrôle visuel subjectif de la soudure sur la ligne de production de jantes. Il analyse en temps réel l’image de la caméra industrielle, recherche la trace de soudure dans la zone de contrôle définie et affiche la décision « soudure présente / soudure absente » accompagnée du taux de confiance. Le résultat est transmis au PLC via Modbus. La sensibilité et la zone de contrôle étant réglables depuis l’écran opérateur, le système s’adapte aux différents types de jantes ; le contrôle qualité ne dépend plus de l’opérateur.
Fonctionnement
De l’image à la décision en trois étapes.
- 01
Imagerie
La caméra industrielle de la cellule capture la jante en direct ; la zone de contrôle de soudure est définie sur l’image.
- 02
Évaluation
Le modèle recherche la trace de soudure en temps réel et produit sa décision accompagnée du taux de confiance.
- 03
Notification
Le résultat s’affiche à l’écran et est transmis au PLC via Modbus.
Caractéristiques techniques
Système
- Principe de fonctionnement
- Détection de trace de soudure par traitement d’images en temps réel dans la zone de contrôle
- Décision
- Soudure présente / soudure absente ; accompagnée du taux de confiance
- Zone de contrôle
- Définie par coordonnées sur l’image et enregistrée
- Sensibilité
- Réglable en pourcentage depuis l’écran opérateur
- Intégration
- Modbus · PLC
- Domaine d’application
- Lignes de production de jantes et cellules robotisées de soudage