Vision-AI Wheel Rim Weld Detection System
İZCİ
A câmara vê, o sistema analisa, o İZCİ controla
Deteta a zona de soldadura na roda a partir da imagem ao vivo e reporta o veredito de soldadura presente / ausente à linha.
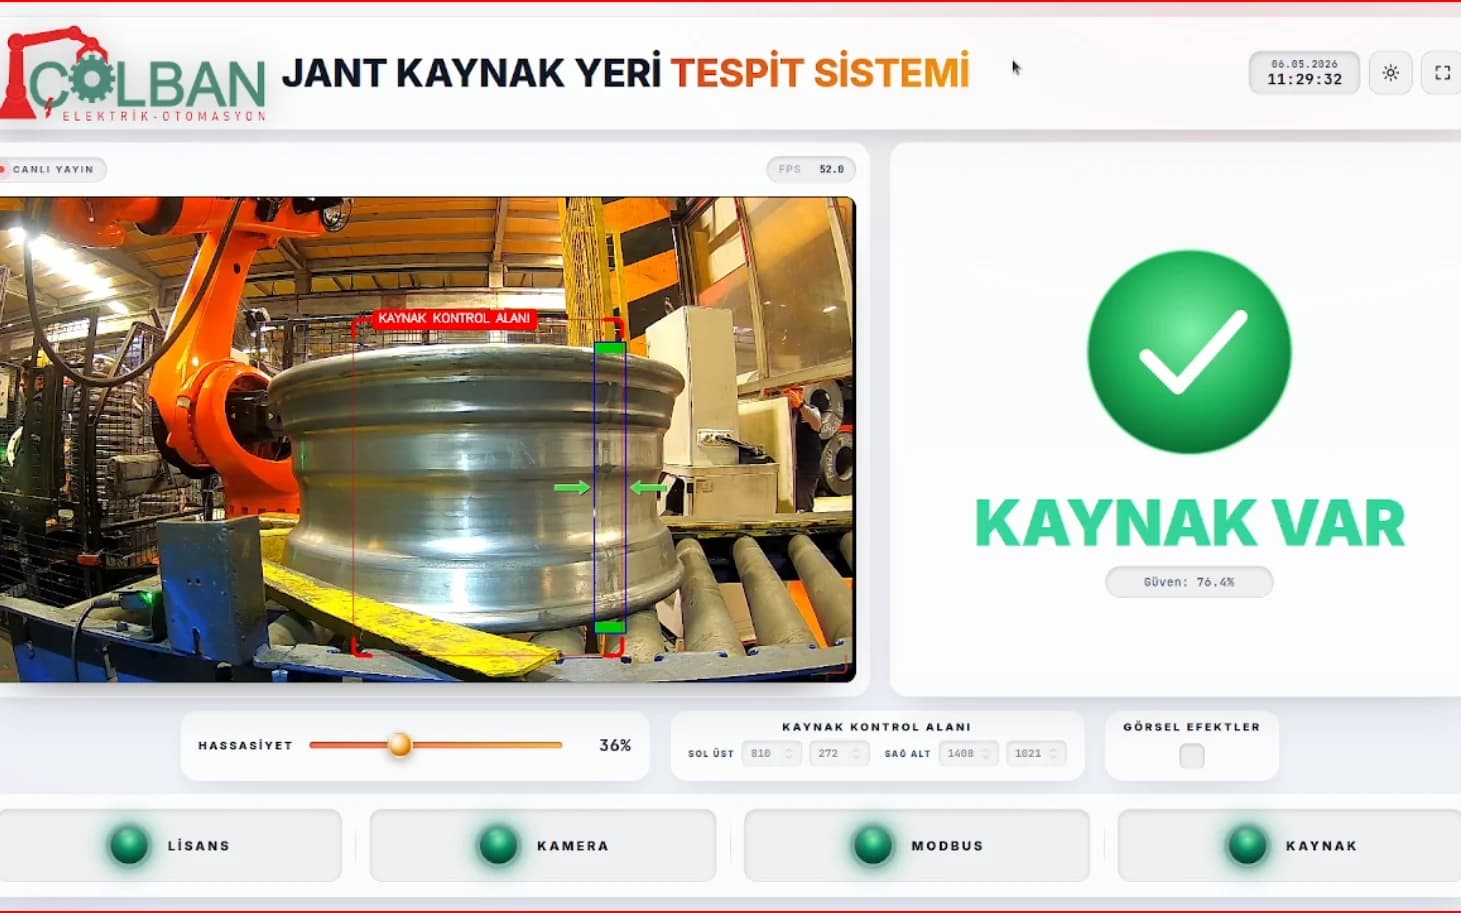
- Veredito instantâneo de soldadura presente / ausente
- Na imagem ao vivo
- Resultado com pontuação de confiança
- Cada veredito é apresentado numericamente
- Zona de inspeção ajustável
- Alterada de acordo com o tipo de roda
- Notificação à linha via Modbus
- Modbus · PLC
- O PLC recebe o veredito diretamente
O İZCİ elimina a subjetividade da inspeção de soldadura na linha de produção de rodas. Analisa em tempo real a imagem da câmara industrial, procura o vestígio de soldadura na zona de inspeção definida e apresenta o veredito "soldadura presente / soldadura ausente" no ecrã com uma pontuação de confiança. O resultado é enviado para o PLC via Modbus. Como a sensibilidade e a zona de inspeção são ajustadas no ecrã do operador, o sistema adapta-se a diferentes tipos de roda; o controlo de qualidade deixa de depender do operador.
Como funciona
Três etapas da imagem ao veredito.
- 01
Captura de imagem
A câmara industrial na célula capta a roda ao vivo; a zona de inspeção de soldadura é definida na imagem.
- 02
Avaliação
O modelo procura o vestígio de soldadura em tempo real e produz o seu veredito com uma pontuação de confiança.
- 03
Notificação
O resultado aparece no ecrã e é enviado para o PLC via Modbus.
Especificações técnicas
Sistema
- Princípio de funcionamento
- Deteção de vestígio de soldadura por processamento de imagem em tempo real na zona de inspeção
- Veredito
- Soldadura presente / soldadura ausente; com pontuação de confiança
- Zona de inspeção
- Definida por coordenadas na imagem e guardada
- Sensibilidade
- Ajustada em percentagem no ecrã do operador
- Integração
- Modbus · PLC
- Área de aplicação
- Linhas de produção de rodas e células de soldadura robótica